


रोबोटिक्स उद्योग के तेजी से विकास के साथ, विभिन्न उद्योगों में औद्योगिक रोबोटों का व्यापक रूप से उपयोग किया गया है, सामग्री से निपटने से लेकर मशीन के रखरखाव तक, वेल्डिंग से लेकर कटिंग तक, असेंबली से छिड़काव तक। हमने पाया है कि इन औद्योगिक रोबोटों के अलग-अलग आकार और कार्यात्मक प्रदर्शन हैं। तो औद्योगिक रोबोटों की गतिविधि का लचीलापन और सीमा क्या निर्धारित करता है? यह समस्या काफी जटिल है, लेकिन एक महत्वपूर्ण कारक है जो मोटे तौर पर रोबोटों के लचीलेपन और गति की सीमा को निर्धारित करता है, जो कि औद्योगिक रोबोटों की स्वतंत्रता की डिग्री है, जिसे आमतौर पर अक्षों की संख्या के रूप में जाना जाता है।
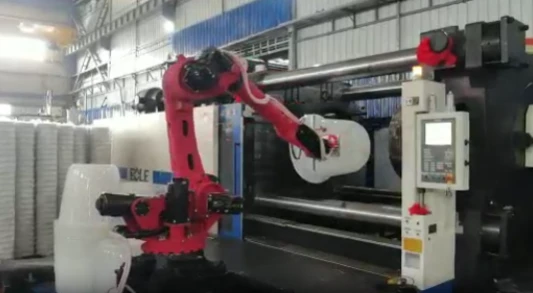
औद्योगिक रोबोटों की स्वतंत्रता की डिग्री क्या हैं?
आमतौर पर रोबोट के लिए एक तकनीकी संकेतक के रूप में उपयोग किया जाता है, यह रोबोट क्रियाओं के लचीलेपन को दर्शाता है और इसे अक्ष के रैखिक आंदोलनों, झूलों या घुमावों की संख्या द्वारा दर्शाया जा सकता है। जोड़ों की संख्या जो एक रोबोट तंत्र स्वतंत्र रूप से स्थानांतरित कर सकता है, उसे रोबोट तंत्र की स्वतंत्रता की डिग्री कहा जाता है, जिसे स्वतंत्रता की डिग्री के रूप में संक्षिप्त किया जाता है, जिसे डीओएफ के रूप में संक्षिप्त किया जाता है। औद्योगिक रोबोटों द्वारा उपयोग की जाने वाली वर्तमान नियंत्रण विधि रोबोटिक आर्म पर प्रत्येक जोड़ को एक अलग सर्वो तंत्र के रूप में व्यवहार करना है, अर्थात, प्रत्येक अक्ष एक सर्वर से मेल खाती है, और प्रत्येक सर्वर को एक बस के माध्यम से नियंत्रित किया जाता है, जिसे नियंत्रक द्वारा नियंत्रित और समन्वित किया जाता है। .
IS08373 औद्योगिक रोबोटों की व्याख्या इस प्रकार करता है: "रोबोटों में स्वचालित नियंत्रण, पुन: प्रोग्राम करने की क्षमता और बहुउद्देश्यीय कार्य होते हैं। रोबोट ऑपरेटर के पास तीन या अधिक प्रोग्राम करने योग्य कुल्हाड़ियाँ होती हैं। औद्योगिक स्वचालन अनुप्रयोगों में, रोबोट का आधार स्थिर या चल सकता है। यह देखा जा सकता है कि औद्योगिक रोबोटों की कुल्हाड़ियों की संख्या एक महत्वपूर्ण तकनीकी संकेतक है।
उद्योग में स्वतंत्रता की विभिन्न डिग्री वाले रोबोट का अनुप्रयोग
रोबोट कुल्हाड़ियों की संख्या इसकी स्वतंत्रता की डिग्री निर्धारित करती है। क्या स्वतंत्रता की अधिक कोटि प्राप्त करना बेहतर है? स्वतंत्रता की जितनी अधिक मात्राएँ होंगी, यह मानव हाथ के क्रियात्मक कार्य के उतने ही करीब होगा, और इसकी बहुमुखी प्रतिभा उतनी ही बेहतर होगी; हालाँकि, स्वतंत्रता की अधिक डिग्री, संरचना जितनी अधिक जटिल होती है, और रोबोट के लिए समग्र आवश्यकताएं उतनी ही अधिक होती हैं, जो कि रोबोट डिजाइन में एक विरोधाभास है। जैसे-जैसे कुल्हाड़ियों की संख्या बढ़ती है, रोबोट का लचीलापन भी बढ़ता जाता है। हालाँकि, वर्तमान औद्योगिक अनुप्रयोगों में, सबसे अधिक उपयोग तीन अक्ष, चार अक्ष, पाँच अक्ष दोहरी भुजा और छह अक्ष औद्योगिक रोबोट हैं, और अक्षों की संख्या का चयन आमतौर पर विशिष्ट अनुप्रयोग पर निर्भर करता है। ऐसा इसलिए है क्योंकि कुछ अनुप्रयोगों में, उच्च लचीलेपन की आवश्यकता नहीं होती है, जबकि तीन-अक्ष और चार-अक्ष वाले रोबोटों की लागत-प्रभावशीलता अधिक होती है, और तीन-अक्ष और चार-अक्ष वाले रोबोटों की गति में भी महत्वपूर्ण लाभ होते हैं। यदि यह केवल कुछ सरल अनुप्रयोगों के लिए है, जैसे कि कन्वेयर बेल्ट के बीच भागों को चुनना और रखना, तो चार अक्ष वाला रोबोट पर्याप्त है। यदि रोबोट को एक संकीर्ण स्थान में काम करने की आवश्यकता है और रोबोटिक भुजा को मुड़ने और उलटने की आवश्यकता है, तो छह अक्ष या सात अक्ष वाला रोबोट सबसे अच्छा विकल्प है।

वर्तमान में, छह अक्ष वाले रोबोट औद्योगिक क्षेत्र में सबसे अधिक उपयोग किए जाते हैं। छह जोड़ों वाला एक औद्योगिक रोबोट एक मानव हाथ के समान है, जिसमें कंधे, कोहनी और कलाई के बराबर हिस्से होते हैं। इसके "कंधे" आमतौर पर एक निश्चित आधार संरचना पर स्थापित होते हैं। मानव भुजा का कार्य हाथ को अलग-अलग स्थिति में ले जाना है, जबकि छह अक्ष वाले रोबोट का कार्य अंतिम प्रभावक को स्थानांतरित करना और रोबोटिक बांह के अंत में विशिष्ट अनुप्रयोग परिदृश्यों के लिए उपयुक्त विभिन्न एक्ट्यूएटर्स स्थापित करना है, जैसे कि ग्रिपर, विभिन्न कार्य कार्यों को पूरा करने के लिए स्प्रे लैंप, ड्रिल बिट और स्प्रेयर।
हाल ही में, विभिन्न रोबोट निर्माताओं ने नवीनतम मानव-मशीन सहयोगी रोबोट जारी किए हैं, जिनमें से लगभग सभी स्वतंत्रता औद्योगिक रोबोटों की सात अक्ष निरर्थक डिग्री का उपयोग करते हैं। अंतरराष्ट्रीय स्तर पर प्रसिद्ध रोबोट निर्माताओं ने उच्च अंत वाले नए बाजार को जब्त करने के लिए सात अक्ष रोबोटों के लिए नए उत्पादों को लॉन्च करने का प्रयास किया है। हालांकि, पारंपरिक चार अक्ष और छह अक्ष औद्योगिक रोबोटों की तुलना में, उत्पाद प्रकार और बिक्री अनुपात में अंतर वर्तमान में बहुत महत्वपूर्ण है।
स्वतंत्रता रोबोटों की निरर्थक डिग्री का विकास रुझान
स्वतंत्रता की छह डिग्री स्वतंत्रता की न्यूनतम संख्या है जो स्थानिक स्थिति को पूरा करने की क्षमता रखती है। छह से अधिक अक्षों वाले रोबोटों को सामूहिक रूप से स्वतंत्रता रोबोटों की निरर्थक डिग्री के रूप में संदर्भित किया जाता है। रोबोट कीनेमेटीक्स के अनुसंधान का उद्देश्य प्रत्येक जोड़ के आंदोलन या रोटेशन को हल करना है जब रोबोट मैनिपुलेटर का अंतिम प्रभाव अंतरिक्ष में एक निश्चित स्थिति तक पहुंचता है, जो पूरे रोबोटिक्स की आधारशिला और कुंजी है। मानव सभ्यता के तेजी से विकास के साथ, कई औद्योगिक, उच्च ऊंचाई, गहरे समुद्र, परमाणु कचरे और खतरनाक कामकाजी वातावरण में कार्यों को पूरा करने के लिए रोबोट की आवश्यकता होती है। यह रोबोट गति नियंत्रण की विश्वसनीयता, संचालन क्षमता और बुद्धिमत्ता पर उच्च माँग रखता है। भविष्य में, जैसे-जैसे इसकी सटीकता बढ़ती जा रही है, स्वतंत्रता रोबोटों की निरर्थक डिग्री को बाधा से बचने, विलक्षण बिंदुओं पर काबू पाने, लचीलेपन और दोष सहिष्णुता में अधिक लाभ होगा। काम के जटिल वातावरण और लगातार बदलती नौकरी की माँगों के मद्देनजर, अत्यधिक स्वतंत्रता वाली औद्योगिक रोबोटों के पास उपयोग करने के लिए अधिक स्थान होंगे। मेरा मानना है कि निकट भविष्य में यह अधिक सटीक संचालन के लिए शारीरिक श्रम का स्थान ले लेगा।